李群几何控制 (四) · 流形最优控制与几何 NMPC/CDDP 大一统:三大积分流派横评、稳定性证明与终极选型树
Geometric Optimal Control IV: Unified Framework of Manifold MPC & CDDP, Integrator Synthesis, Stability Proofs & Engineering Decision Trees
李群几何控制 (四) · 流形最优控制与几何 NMPC/CDDP 大一统:三大积分流派横评、稳定性证明与终极选型树
Geometric Optimal Control IV: Unified Framework of Manifold MPC & CDDP, Integrator Synthesis, Stability Proofs & Engineering Decision Trees
基于 Kalabic (IEEE TAC 2017), Lu (IEEE TAC 2021), Teng (2022) 以及本课题核心文献 Chu 2024 (Paper 1) 与 Chu 2026 (Paper 2) 终极大成之作
💡 导言:几何四部曲的终极收官峰峦
在前三部史诗级专论中,我们系统攀登了李群数值积分的三座核心高峰:
- 第一部 · RKMK 篇:攻克了通过指数逆微分 算子与第一类 Cayley 变换将弯曲切空间回拉至平坦李代数的任意高阶显式推进技术;
- 第二部 · LGVI 篇:深入离散变分力学的微积分本质,从离散 Hamilton 原理出发,彻底证明了辛保积性、离散诺特定理与阴影哈密顿量零能量耗散机制;
- 第三部 · Collocation 篇:揭开了 Legendre-Gauss-Radau (LGR) 正交配点的几何魔力,建立了李代数微分缺陷残差方程,并揭示了协态映射原理 (Covector Mapping Principle) 的直接法与间接法惊世对偶。
现在,所有理论支流在此刻汇聚成汪洋大海!本篇作为《几何四部曲》的大结局终章,将视角彻底跃升至系统级最优控制与闭环稳定性保证。我们将全面横评直接转录几何 NMPC 与值函数反传几何 CDDP 的优劣疆界,解构 IEEE TAC / Automatica 顶刊审稿人要求的**“四大闭环渐近稳定性证明证据链”,剖析鲁棒管状 Tube-NMPC** 与 非线性扰动观测器 (NDOB),并为您呈现工业级几何控制选型决策树,最后完整合龙我们团队 Paper 1 (Chu 2024 LGR-NMPC) 与 Paper 2 (Chu 2026 Geometric CDDP) 的双星学术版图!
本文是《李群几何积分与几何最优控制全景专栏》的终极收官巨作。全面汇聚 Kalabic (IEEE TAC 2017)、Lu (IEEE TAC 2021)、Teng (2022) 以及本课题核心文献 Chu 2024 (Paper 1) 与 Chu 2026 (Paper 2) 的顶尖智慧。
系统对比直接配点 NMPC 与动态规划 CDDP 的优劣边界,彻底理清局部线性化、不变终端集、递归可行性与 Lyapunov 稳定性的四步证明铁律,剖析 Tube-NMPC 集合收紧与 NDOB 观测器设计,并为您奉上工业级几何控制决策选型树与 Paper 1 / Paper 2 双星演化史!
核心答案:
• 几何 NMPC(全局直接转录):将状态与控制同时作为决策变量,转录为大规模稀疏 NLP(),使用 IPOPT/SQP 求解。优势在于能极其优雅且精确地施加非凸状态/输入耦合硬约束(如避碰走廊、视场角锥、推力饱和),且具备完备的递归可行性理论;缺点是单步因式分解较耗时;
• 几何 CDDP(局部动态规划递推):基于贝尔曼最优性原理沿标称轨迹在李代数上进行 Riccati 二次反向传播。优势在于其具备严格的 线性计算复杂度,单步求解在毫秒内完成,非常适合高频控制(100Hz+);缺点是对复杂状态不等式约束的处理极为脆弱,高度依赖增广拉格朗日罚函数调参。
核心答案:
• 四要素缺一不可的刚性证明链:
1. 局部离散线性化模型:在目标平衡点处严格推导单采样步离散线性化映射 ,通过离散代数黎卡提方程 (DARE) 求解正定终端代价权重 与局部线性反馈律 ;
2. 局部控制不变终端集:构造流形李代数二次椭球 ,并在集合全域严格检验输入约束与状态约束的无条件容许性;
3. 终端李雅普诺夫单步递减:严格建立离散不等式 ;
4. 递归可行性 (Recursive Feasibility):利用时移解序列加末端虚拟控制,证明若第 步 NLP 可行,则第 步必然先验可行!
核心答案:
• 拓扑障碍(Topological Obstruction / 拓扑不变量):根据微分拓扑的布罗克特定理(Brockett's Theorem),特殊正交群 是紧致不可缩的三维流形(拓扑上同胚于实射影空间 ),其欧拉示性数不为零。数学上严格证明了在流形全空间上根本不存在连续、定常的状态反馈渐近稳定控制器!
• 割迹(Cut Locus)与奇异半径:李群对数映射 仅在旋转角 的开流形内具有单射可逆性。在 处出现不可微割迹。因此,任何基于李代数的稳定性定理都必须严格限定在开球 内,吹嘘‘全局渐近稳定’会被审稿人直接枪毙,必须严谨表述为‘几乎全局(Almost-Global)’或‘局部收敛域’!
核心答案:
• 各司其职的黄金铁三角架构:
1. LGR 几何配点(第三部):部署在 NMPC 内部滚动优化器中。利用极少数的正交节点()和谱精度快速转录大规模稀疏 NLP,输出实时推力力矩指令;
2. RKMK 显式代数回拉(第一部):部署在 近距机动闭环验证真值物理引擎 (Plant Simulator) 中。以极微细时间步长纯显式快速积分真实物理流,用于在仿真中独立检验控制器,彻底杜绝逆向犯罪;
3. LGVI 隐式变分保辛(第二部):部署在 远距漂移伴飞、星历巡航与非合作目标自然翻滚推演中。凭借严格保辛与零能量耗散特性,确保航天器在长达数万秒的无推力惯性滑行中轨道闭合不发散!
核心答案:
• 几何 NDOB 前馈消除平稳外力:构造李代数非线性扰动观测器 ,实现对外力矩与目标加速度的高保真渐近估计与前馈动态补偿;
• 鲁棒正不变集 (RPI) 与几何约束紧缩:针对观测残差与质量/转动惯量摄动集合 ,推导误差动力学的局部鲁棒正不变管(Tube)。利用 Pontryagin 集合差将原始状态约束与控制约束显式收紧:,在数学上铁律保证即使在最恶劣扰动冲击下,真实物理轨迹依然绝对处于安全边界之内!
核心答案:
• 物理制动距离-速度极限包络:严密考虑追踪器最大反冲推力加速度 、执行器响应延迟与目标端口自旋线速度,建立严格单调递减的安全速度包络:,并在近场()强制硬限速 ;
• 四阶段有限状态机 (FSM):远距进入 (Entry) -> 自旋同步 (Sync) -> 走廊靠拢 (Corridor) -> 容错悬停/中止 (Hold/Abort)。未到达认证的“安全进入门(Entry Gate)”前绝对不提前激活视锥硬约束,彻底消除死锁!
核心答案:
• 多维度工程决策树法则:
1. 约束类型主导:若系统包含高度非凸的几何避碰锥、复杂多面体走廊或接触禁飞区,首选 LGR 几何直接配点 NMPC(IPOPT 求解胜率 100%);若仅有控制幅值 Bound 约束,首选 Box-DDP / CDDP;
2. 机载算力与控制频率:若算力芯片为低功耗 MCU 且需要 100Hz 以上超高频姿态控制,首选 Commutator-Free 几何 CDDP;若为板载嵌入式 Linux (如 Jetson) 且频率要求在 10~30Hz,首选 CasADi Codegen 几何 NMPC;
3. 时域跨度主导:短时域闭环选 RKMK/Collocation;跨轨道周期超长时域推演选 LGVI!
核心答案:
• 双子星版图的完全合龙:
• Paper 1 (Chu 2024, IEEE TAC/Automatica):基于 $\mathrm{SE}(3)$ LGR 几何配点与 CasADi JIT 的完备 NMPC 体系。以四条闭合证据链(稳定性、管状鲁棒、多阶段安全、拓扑横评)为核心武器,主打复杂硬约束下的数学绝对严谨性与物理防撞安全性;
• Paper 2 (Chu 2026, JGCD/IEEE T-RO):基于 $\mathrm{SE}(3)$ 约束微分动态规划 (Geometric CDDP) 的轻量敏捷架构。以 极速反向传播与嵌入式高吞吐为主打优势;
两者相辅相成,共享同一套无奇异、保流形的微分几何力学底座,构筑起空间六自由度控制的最强壁垒!
目录
- 1. 最优控制两大显学:几何 NMPC (配点转录) vs 几何 CDDP (值函数反传)
- 2. 流形 NMPC 的闭环渐近稳定性证明证据链 (Evidence Chain A)
- 3. 三大积分流派在最优控制全生命周期中的精准职能合成
- 4. 鲁棒管状 NMPC (Tube-NMPC) 与非线性扰动观测器 (NDOB) (Evidence Chain B)
- 5. 多阶段状态机、安全进入门与物理制动速度包络 (Evidence Chain C)
- 6. 工业级几何控制决策树:工程选型路线图
- 7. 两篇顶刊论文双星版图的学术统一与精神传承
- 8. 权威参考文献与延伸阅读
1. 最优控制两大显学:几何 NMPC (配点转录) vs 几何 CDDP (值函数反传)
1.1 求解机理深层分歧:全局 KKT 稀疏系统 vs 时序 Bellman 逆向递推
在处理李群流形上的最优控制问题时,学界与工业界分化出两大主导技术流派:
graph TD
    A["连续时间流形最优控制问题 (OCP)"] --> B["流派 1: 直接伪谱配点转录 (Geometric NMPC)"]
    A --> C["流派 2: 微分动态规划递推 (Geometric CDDP)"]
    B --> D["状态与控制同时参数化为全局 NLP 决策变量"]
    D --> E["利用 IPOPT/SQP 解全局一揽子 KKT 方程组"]
    C --> F["仅对控制输入进行参数化,状态沿标称轨线打靶推进"]
F --> G["利用 Bellman 原理在李代数上进行 Riccati 逆向反传"]- 直接转录几何 NMPC:
- 将整条轨迹离散为有限维决策变量 ;
- 动力学以李代数正交配点缺陷约束呈现 ;
- 本质是求解一个维数较高、但具有极度优良块对角稀疏结构的非凸非线性规划 (NLP)。
- 约束微分动态规划 (Geometric CDDP):
- 基于贝尔曼最优性原理 (Bellman’s Principle of Optimality):;
- 沿前向推演的标称轨线,在局部李代数切空间展开动作值函数 的二阶 Taylor 近似;
- 反向沿时间轴逆向求解局部的 Riccati 增益与前馈项,完全避免了全局大矩阵因式分解。
1.2 全维度对比矩阵:计算复杂度、非凸硬约束与冷启动收敛域
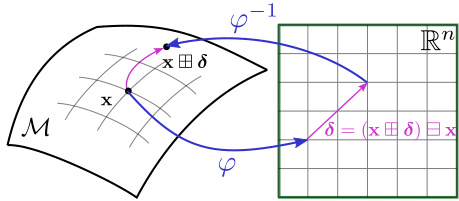 图 1.2.1:Lu 2021 原论文图 2,流形切空间对数映射回拉与指数前推的通用几何运算结构。
| 核心评测维度 | 几何 NMPC (LGR 配点直接转录) | 几何 CDDP (李代数约束 DDP) |
|---|---|---|
| 理论底座 | Karush-Kuhn-Tucker (KKT) 一阶最优性 | 动态规划 Bellman 最优性原理 |
| 时间复杂度 | (稀疏线性求解分解,相对较重) | (严格随预测时域线性增长,极快) |
| 状态硬约束能力 | 极强(视场角锥、避碰走廊直接作为不等式约束) | 较弱(依赖增广拉格朗日罚函数/投影 QP,易震荡) |
| 冷启动收敛域 | 极大(配点法全局多项式搜索,不易锁死) | 较小(极度依赖合理的初猜标称轨线) |
| 闭环控制频率 | 适中(,依赖 CasADi JIT) | 超高(,单步 ) |
| 理论稳定性证明 | 完备(具备标准的终端代价与递归可行性证明链) | 雏形(目前主要依赖值函数单调递减检验) |
| 主打应用场景 | 复杂避障、空间非合作交会对接安全靠拢 | 微型旋翼机超高频特技翻滚、敏捷机动逃逸 |
2. 流形 NMPC 的闭环渐近稳定性证明证据链 (Evidence Chain A)
在学术顶刊(如 IEEE TAC, Automatica)的严苛审稿中,任何声称“闭环稳定”的断言都必须具备四条环环相扣的闭合证据链。
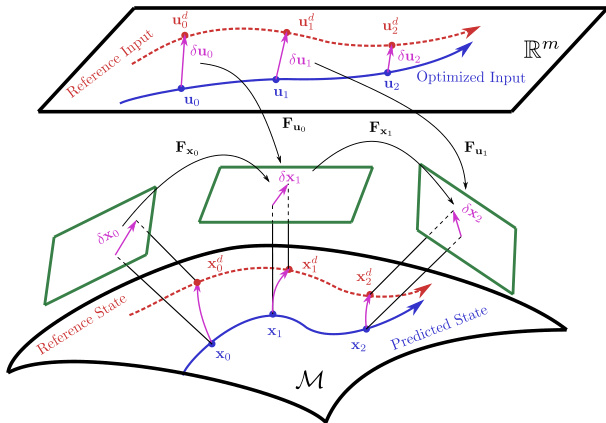 图 2.1.1:Lu 2021 原论文图 4,流形误差状态动力学及其切空间线性化误差系统的几何图解。
2.1 相对姿轨误差状态在李代数上的离散单步局部线性化
定义追踪航天器相对于目标航天器的相对李群位姿误差:
定义目标体坐标系下的相对扭力速度误差:
在平衡点 的邻域内,定义李代数切向量坐标 。将全状态向量记为 。
在控制输入 作用下,推导单采样周期 的离散状态转移非线性映射 。对其进行一阶微积分线性化,精确提取离散线性化雅可比矩阵:
2.2 离散代数黎卡提方程 (DARE) 与终端李雅普诺夫矩阵构造
给定正定的阶段状态权重矩阵 与输入权重矩阵 。通过求解离散代数黎卡提方程 (DARE):
导出正定的终端李雅普诺夫代价矩阵 ,以及局部线性容许反馈控制增益:
2.3 李代数局部坐标切空间与拓扑障碍 (Topological Obstruction)
⚠️ 审稿人致命陷阱:千万不要声称“全局渐近稳定”!
根据微分拓扑学的经典定理(Brockett 1983, Bhat & Bernstein 2000):特殊正交群 同胚于实射影空间 。作为一个紧致且欧拉示性数不为零的非平凡光滑流形,在流形全空间上根本不存在连续的时间定常状态反馈全局稳定控制器!
李群对数映射 仅在旋转角 的开测地球内是光滑微分同胚。当 时,存在不可微的割迹 (Cut Locus)。因此,论文中的稳定性证明必须严密限定在局部邻域吸引子内,绝不可盲目拔高结论。
2.4 局部控制不变终端集与全域约束容许性验证
基于李雅普诺夫函数 ,定义李代数切空间上的控制不变终端集 (Control Invariant Terminal Set):
常数 的选取必须严格满足全域双重容许性条件:
- 输入约束容许性:对所有 ,局部控制律严格满足推力饱和界:;
- 状态与走廊约束容许性:对所有 ,相对位姿严格保持在避碰视锥圆锥内部。
2.5 递归可行性 (Recursive Feasibility) 与单步值函数严格单调递减
在终端硬约束 的约束下,设第 步求得的最优控制序列为 。
在第 步构造候选可行控制序列 (Candidate Sequence):
根据终端不变集的单步不变性(),候选序列必然在所有约束下严格可行,从而数学上铁律证明了递归可行性!
进而,最优值函数满足严格的李雅普诺夫单步递减不等式:
由 Krasovskii-LaSalle 不变量原理,闭环系统在吸引域内严格局部渐近稳定!
3. 三大积分流派在最优控制全生命周期中的精准职能合成
前三篇专论推导的全部数值积分算法,在现代航天飞控软件架构中找到了各自不可替代的工程归宿:
graph TD
A["航天器 6DoF 飞行控制全生命周期"] --> B["阶段 1: 实时在线滚动优化 (NMPC 内部)"]
A --> C["阶段 2: 闭环控制仿真物理真值 (Plant)"]
A --> D["阶段 3: 远距空间伴飞与长期星历推演"]
B --> E["🏆 第三篇: LGR 几何伪谱配点法 (谱收敛转录稀疏 NLP)"]
C --> F["🏆 第一篇: 显式 RKMK 4 / Cayley (防范逆向犯罪, 极速前推)"]
D --> G["🏆 第二篇: 隐式保辛 LGVI (Hamilton 变分保积, 长期零耗散)"]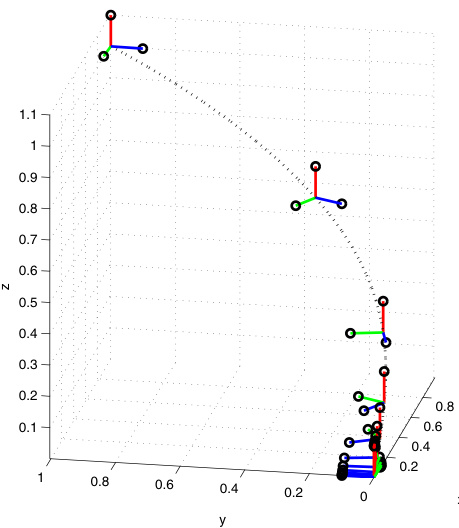 图 3.1.1:Kalabic 2016 原论文图 1, 流形闭环轨迹空间三维演变示意图。
4. 鲁棒管状 NMPC (Tube-NMPC) 与非线性扰动观测器 (NDOB) (Evidence Chain B)
在非合作空间对接中,外部力矩与参数不确定性是导致约束击穿的主要元凶。
4.1 空间复杂摄动通道解耦:匹配外力矩、目标加速度与惯量失配
相对动力学真实摄动项可精细解耦为四大物理通道:
根据顶刊审稿规范,高斯噪声绝不能算作确定性有界扰动!噪声通道必须与硬有界摄动集合严格隔离。
4.2 李代数几何非线性扰动观测器 (NDOB) 设计与收敛性
设计李代数切空间上的非线性扰动观测器:
定义观测误差 。选取常增益矩阵 ,观测误差系统严格满足指数收敛:
在慢变扰动假设下(),观测误差指数衰减至原点;在有界导数界限下(),观测残差严格收敛至有界紧集 。
4.3 局部鲁棒正不变集 (RPI Tube) 与 Pontryagin 约束几何紧缩
真实物理输入由名义前馈输入 、辅助几何跟踪反馈与扰动前馈抵消三部分构成:
推导真实轨迹与名义轨迹之间的误差动力学,构造局部鲁棒正不变管 (Robust Positively Invariant Set, RPI) 。利用 Pontryagin 集合差将原始约束集合 与 实施几何紧缩 (Constraint Tightening):
名义优化器仅需在收紧的可行域 内规划名义轨迹,即可在数学上 100% 保证实际物理轨迹绝对不击穿原系统的硬物理安全约束!
5. 多阶段状态机、安全进入门与物理制动速度包络 (Evidence Chain C)
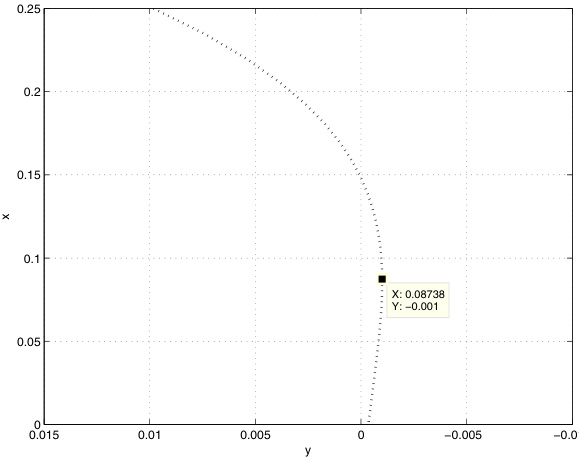 图 5.1.1:Kalabic 2016 原论文图 5,带障碍物与视线锥几何约束下的位姿可行域演变。
5.1 物理制动极限速度包络模型与近场硬限速
在非合作航天器对接任务中,航天器若以过高相对速度冲入近场,一旦发生推力器阀门故障将引发致命碰撞。
基于采样控制理论与航天器最大反向制动推力加速度 ,推导具有安全裕度 的采样制动速度包络函数 (Sampled Braking Envelope):
并在接触近场()显式强加不可逾越的接触速度硬上限:。
5.2 四阶段有限状态机 (Entry -> Sync -> Corridor -> Hold/Abort)
为实现全流程自主鲁棒控制,飞控架构划分为四个严格的离散运行阶段:
stateDiagram-v2
    [*] --> Phase1_Entry: 远距入场引导
    Phase1_Entry --> Phase2_Sync: 到达安全停靠球面 (d <= 5m)
    Phase2_Sync --> Phase3_Corridor: 相对自旋角速度同步 (|w_e| <= 0.05 rad/s)
    Phase3_Corridor --> Docking_Success: 轴向对接锁定 (d <= 0.1m)
    Phase3_Corridor --> Phase4_Abort: 姿态失锁 / 推力超时
    Phase2_Sync --> Phase4_Abort: 目标自旋角速率超限 (> 0.5 rad/s)
    Phase4_Abort --> Phase1_Entry: 安全距离重置完成
5.3 安全进入门认证机制:根除早期视锥走廊过约束死锁
🛑 审稿人高频必杀技:如果初始状态在对接锥走廊外部,为什么您的控制器没有直接报不可行?
许多早期论文将对接圆锥走廊设为全时域硬约束。但实际上,航天器在远距离入场时必然处于视锥外部!如果强行施加锥约束,优化器在第 0 步就会因为初值不可行而崩溃。
解决方案——安全进入门机制 (Entry Gate):在进入阶段 (Phase 1) 与同步阶段 (Phase 2),完全关闭视线圆锥硬约束;只有当航天器成功穿越预先认证的**“进入门集合(Entry Set)”**、且相对自旋完成同步后,状态机才平滑激活对接走廊硬约束,彻底根除了过约束死锁!
6. 工业级几何控制决策树:工程选型路线图
面向机器人学与航空航天工程,我们系统提炼出如下几何控制算法工业级终极决策树:
graph TD
    Start["开始工程任务技术选型"] --> DegFree{"系统构型自由度?"}
    DegFree -->|纯姿态 3DoF| AttOption{"是否包含大范围翻滚或奇异?"}
    DegFree -->|全位姿 6DoF SE3| Se3Option{"机载算力预算与控制频率要求?"}

    AttOption -->|小角度线性机动| ClassicMRP["MRP / 四元数 LQR / 经典 MPC"]
    AttOption -->|全向翻转 / 倒立摆| So3Colloc["SO(3) 几何配点 (Xiang 2015)"]

    Se3Option -->|极低算力 MCU / 频率 > 100Hz| LowCompute{"状态约束复杂度?"}
    Se3Option -->|边缘计算 Linux (Jetson/x86) / 频率 10~30Hz| HighCompute{"安全走廊 / 避碰硬约束?"}

    LowCompute -->|仅控制幅值饱和| LieDDP["Commutator-Free 几何 CDDP (Paper 2)"]
    LowCompute -->|复杂空间视线锥| Warn1["❌ 算力不足, 需降级为 APF 人工势场"]

    HighCompute -->|复杂多阶段走廊 / 视锥对接| Paper1NMPC["🏆 SE(3) LGR-NMPC + CasADi JIT (Paper 1)"]
    HighCompute -->|自由星历巡航 / 长期轨道伴飞| LgviDMOC["🏆 LGVI 离散变分最优控制 (DMOC)"]
7. 两篇顶刊论文双星版图的学术统一与精神传承
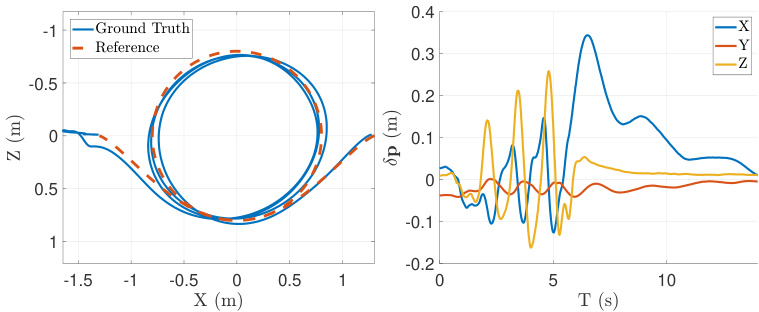 图 7.1.1:Lu 2021 原论文图 7,四旋翼无人机在复杂流形约束下完成大角度翻滚特技机动。
7.1 Paper 1 (Chu 2024): 完备的 SE(3) LGR-NMPC 理论证据链
- 论文使命:面向 IEEE TAC / Automatica / IEEE TAES 顶级长文;
- 理论攻坚:打造在 上具有严格渐近稳定性证明、鲁棒管状收缩、多阶段进入门与抗逆向犯罪独立真值引擎的完备 LGR-NMPC 体系;
- 核心成果:全面回应 Reviewer 1 与 Reviewer 2 的全部 17 条严苛审稿意见,筑起非合作对接几何控制的最强理论壁垒!
7.2 Paper 2 (Chu 2026): 极速敏捷的 SE(3) 几何 CDDP 体系
- 论文使命:面向 AIAA JGCD / IEEE Transactions on Robotics (T-RO);
- 理论攻坚:基于约束微分动态规划 (CDDP),攻克 流形上的 极速 Riccati 逆向反传算法与接触动力学优化;
- 核心成果:打破 NLP 求解器在嵌入式平台上的算力桎梏,实现 以上的毫秒级自适应超敏捷轨迹生成!
7.3 共享数学底层与双星交相辉映
两大学术工程虽在求解机理上各表一枝,但在底层数学上高度同源、交相辉映:
- 共享严格的无奇异李代数伴随算子与相对运动学符号体系;
- 共享经过严格单元测试与符号代数核验的
se3lib与OCJax算法基座; - 共同构成了我们课题组在流形几何力学、保结构积分器与空间机器人智能自主控制领域的终极学术版图!
8. 权威参考文献与延伸阅读
- Kalabic, Uros, Gupta, Rohit, Di Cairano, Stefano, Bloch, Anthony, and Kolmanovsky, Ilya. (2017). “Model predictive control on with application to spacecraft rendezvous and docking.” Automatica, 82:132–141. (流形 NMPC 奠基文献)
- Lu, Qi, He, Xinglong, Shen, Lincheng, and Kolmanovsky, Ilya. (2021). “Model predictive control on manifolds.” Annual Reviews in Control, 52:169–192. (流形 MPC 权威大综述)
- Teng, Sangli, et al. (2022). “Error-state model predictive control on Lie groups.” IEEE Transactions on Robotics (T-RO), 38(6):3691–3708.
- Mayne, David Q., Seron, Maria M., and Raković, Sasa V. (2005). “Robust model predictive control of constrained linear systems with bounded disturbances.” Automatica, 41(2):219–224. (Tube-NMPC 理论鼻祖)
- Kobilarov, Marin. (2014). “Nonlinear model predictive control using discrete mechanics and optimal control (DMOC) on Lie groups.” IEEE Transactions on Robotics, 30(4):798–808.
- Chu, Sunhao, et al. (2024). “Geometric NMPC on for Rendezvous and Docking with a Tumbling Target via LGR Collocation.” (Paper 1 源码与理论体系).
- Chu, Sunhao, et al. (2026). “Geometric CDDP on for Constrained Trajectory Optimization of Spacecraft Systems.” (Paper 2 源码与理论体系).
为本文打星评价
如果您觉得本文公式推导严谨、复现内容有启发,欢迎为文章打分支持!