李群数值积分器 (一) · RKMK 与代数回拉流派:Munthe-Kaas 算法、伴随级数展开与流形保真推进
Lie Group Numerical Integrators I: Runge-Kutta Munthe-Kaas (RKMK), dexpinv Series & Commutator-Free Methods
李群数值积分器 (一) · RKMK 与代数回拉流派:Munthe-Kaas 算法、伴随级数展开与流形保真推进
Lie Group Numerical Integrators I: Runge-Kutta Munthe-Kaas (RKMK), dexpinv Series & Commutator-Free Methods
基于 Hans Munthe-Kaas (1995/1998), Kenth Engø (BIT 2000), Elena Celledoni (2002/2012) 与 Arieh Iserles (Acta Numerica 2000) 经典奠基文献
💡 导言:几何数值积分的开篇大作
在现代机器人学、航天动力学与量子物理仿真中,系统的动力学状态往往天然演化在弯曲的非欧氏李群流形 (Lie Groups) 上——例如刚体三维空间姿态旋转群 、刚体六自由度位姿群 ,以及天体哈密顿力学的辛群 。
半个世纪以来,工程界习惯于采用经典欧氏 Runge-Kutta 算法(如 RK4)对矩阵微分方程进行数值离散。然而,由于欧氏算法建立在平坦向量空间的加法操作之上,积分过程会不可逆地破坏流形的正交性约束(),引发致命的虚假膨胀与数值漂移。工业界常用的“事后强制正交化(SVD/Gram-Schmidt 投影)”虽然暂时掩盖了误差,却粗暴切断了运动的微分同胚流结构。
20 世纪 90 年代末,挪威卑尔根大学的 Hans Munthe-Kaas 提出了轰动计算数学界的 RKMK 算法。其核心精髓在于:利用切空间指数映射逆微分 算子,将弯曲李群切空间上的非线性微分方程严格“回拉 (Pull-back)”到线性李代数向量空间 中,用经典高阶 Runge-Kutta 求解后再“前推 (Push-forward)”回流形。
本篇专论作为《李群几何积分与几何最优控制全景专栏》的第一部,将为您彻底推导 RKMK 算法的微分几何底座、 伯努利展开、第一类凯莱变换 (Cayley) 的有限截断代数机理、无交换子 (Commutator-Free) 算力加速,并深刻剖析 RKMK 的非辛缺陷与其在现代 NMPC 仿真闭环中的不可替代定位!
本文是《李群几何积分与几何最优控制全景专栏》开篇巨作。深入研读 Hans Munthe-Kaas (1995/1998)、Kenth Engø (BIT 2000)、Elena Celledoni (2002/2012) 与 Arieh Iserles (Acta Numerica 2000) 经典文献。
系统剖析如何通过指数映射逆微分 $\mathrm{d}\exp^{-1}$ 伯努利级数与凯莱变换 (Cayley Transform) 将流形上的切向量场严格回拉至线性李代数向量空间,并采用经典 Runge-Kutta 实现任意高阶保流形积分,为航天器与机器人 6DoF 物理仿真提供零漂移的真值基准。
核心答案:
• 矩阵加法破坏流形约束:欧氏 RK 本质是切向量在线性向量空间的直接加权叠加:。但李群 是弯曲非线性流形,其群元素不满足对加法的封闭性。加法直接导致 ,虚假剪切与膨胀误差随积分步数呈指数累积,行列式迅速偏离 1;
• 事后正交化(SVD/Gram-Schmidt)的物理破坏:事后强行投影到流形是一种非连续的人为干预,它硬生生切断了微积分流的微分同胚连续性,破坏了系统的能量与动量连续流,在敏感轨道推演中会诱发灾难性的虚假数值漂移。
核心答案:
• 指数映射逆微分的回拉公式:齐性空间上的切向量场 ,通过微分同胚映射 可以严格回拉到李代数平坦向量空间 上:;
• 伯努利数级数截断准则:。对于 阶经典 Runge-Kutta 算法,为了保持整体 阶局部截断精度,只需截断至前 阶项!例如 4 阶 RK4 只需计算至二次李括号项: 即可精确收敛!
核心答案:
• 凯莱变换的有理映射性质:凯莱映射 是一种纯有理分式代数映射,完全避免了指数函数的无穷泰勒级数展开;
• 有限自然终止:Engø 严密推导出,对于任意二次李代数元素,凯莱变换的逆微分为 !它在三次项处严格自然终止,完全没有任何无穷级数截断误差,在特殊正交群 与辛群 上计算开销远低于矩阵指数!
核心答案:
• 基底选取依赖性与高昂的在线线性求解:第二类典范坐标高度依赖李代数固定基底 。其切微分 的求逆无法写出闭式公式,必须在每一个 Runge-Kutta 阶段内部组装一个稠密方阵并求解一个 的线性方程组,导致单步计算时间剧烈上升;
• 局域坐标奇异:Wei-Norman 定理指出其全局无奇点性仅对有限维可解李代数成立;对于半单李代数 ,它存在类似欧拉角奇异的局部坐标孤立死锁。
核心答案:
• 多指数映射复合替代显式括号:Celledoni 与 Iserles 证明,利用多个李代数向量线性组合的指数映射连续相乘:,可以通过精心设计的求积节点权重,完全在级数展开中精确匹配高阶 Dynkin/BCH 括号项;
• 零括号计算开销:整个算法内部不需要显式计算任何一次矩阵交换子运算 ,极大地提升了高阶几何积分在嵌入式飞行控制芯片上的吞吐量。
核心答案:
• 保流形不等于保辛(Manifold != Symplectic):李群流形 是构型流形,而辛流形 是相空间。RKMK 严格保持的是构型在群上的几何约束,但其底层的 Runge-Kutta 权重通常不满足变分辛条件();
• 虚假能量衰减/发散:即使底层 RK 碰巧选为高斯辛隐式法,李代数切向量场的回拉非线性变换也会打破全相空间的辛两形式守恒,导致哈密顿能量发生单调人造耗散。这正是后文第二篇 LGVI(李群变分积分器)诞生的根本动力!
核心答案:
• 理论阶数严格吻合:本地复现库验证显示,1 阶 Euler-Lie 斜率为 1,2 阶 Midpoint 斜率为 2,4 阶 RK4 斜率为 4,6 阶 Butcher 斜率严格为 6,完美证明了代数回拉算法的理论保阶完备性;
• 舍入误差病态拐点:当积分步长缩小至 时,高阶嵌套交换子的浮点相消误差开始占据主导,导致全局误差不再下降反而微幅上翘,揭示了实际应用中阶数与步长选择的最佳平衡点。
核心答案:
• 短时域高阶显式吞吐压倒一切:在 NMPC 滚动优化中,预测时域通常仅有 秒。在这一微小时间窗内,辛守恒的微小漂移完全可以忽略不计;而 RKMK 凭借高达 4 阶甚至 6 阶的高精度、显式积分的高吞吐以及纯张量化的前向传播,计算效率远超需要解隐式代数方程的 LGVI;
• 充当独立无偏真值仿真器(Ground-Truth Simulator):在 Paper 1 (Chu 2024) 中,为了防止控制优化器与物理植物模型犯下‘逆向犯罪’(Inverse Crime),闭环真实物理世界必须由独立于优化转录(LGR Collocation)的高阶 RKMK 积分器推进,构成黄金验证证据链!
目录
- 1. 流形常微分方程的困境:为什么欧氏龙格-库塔必然失效?
- 2. 李群与齐性空间上的代数回拉理论 (Lie-Algebraic Pullback)
- 3. 多种局部坐标映射与逆微分算子推导
- 4. 无交换子李群法 (Commutator-Free, CF) 的工程突破
- 5. 经典几何动力学基准实验全景剖析
- 6. RKMK 的核心死穴:为什么它在长时域保守系统中必然发生能量漂移?
- 7. RKMK 在现代几何最优控制与 NMPC 体系中的精准工程定位
- 8. 完整 Python / NumPy 可运行工业级实现
- 9. 权威参考文献与延伸阅读
1. 流形常微分方程的困境:为什么欧氏龙格-库塔必然失效?
1.1 旋转矩阵正交约束的本质脆弱性
考虑刚体旋转运动学或一般矩阵李群 上的初值问题 (IVP):
其中 为刚体角速度对应的反对称矩阵(斜对称矩阵,满足 )。特殊正交群 构成了一个三维紧致可微李群,其拓扑流形定义为具有严格正交性与单位行列式的正交群分支:
1.2 欧氏矩阵加法的几何破坏与行列式漂移
经典数值积分器(如显式欧拉法、RK2 中点法、经典四阶 RK4)是为平坦赋范向量空间 设计的。若直接将 RK4 施加于式 (1-1),其第 步更新为矩阵加法:
计算新矩阵的正交积:
即使一阶交叉项恰好反对称抵消,二次非线性误差 必然严格对称正定!
- 随着积分步数增加,数值正交性约束在每一步均受到正定扰动破坏;
- 行列式呈几何级数偏离 (发生虚假刚体膨胀)或 (发生刚体萎缩);
- 最终旋转矩阵丧失旋转变换的基本保长与保角性质,航迹推演彻底崩溃。
1.3 批判“事后正交化投影”的物理破坏性
许多工程仿真软件采用“补丁式做法”:在每一步欧氏 Runge-Kutta 之后,强行调用奇异值分解 (SVD) 或 Gram-Schmidt 正交化进行最近邻投影:
这种做法在严格的动力学与控制理论视角下存在两大致命暗伤:
- 破坏微分方程流的连续微分同胚结构:动力学原本是由连续切向量场积分诱导的光滑单参数微分同胚群;事后投影在几何上等价于沿着法向量强行“硬切”流形,人为引入非光滑跳变;
- 摧毁系统的第一积分与动量守恒:在无阻尼自由翻滚刚体中,角动量是严格守恒的运动不变量。SVD 投影虽然强行恢复了正交性,但不可逆地篡改了角动量与哈密顿能量,导致高灵敏度轨道模拟产生不可控的人造相角漂移。
2. 李群与齐性空间上的代数回拉理论 (Lie-Algebraic Pullback)
为了从数学根源上消除流形漂移,Hans Munthe-Kaas (1995) 提出了开创性的思想:不要在流形上做加法,把微分方程拉回李代数做加法!
2.1 齐性空间与等变映射 (Equivariant Maps) 交换图
设 为光滑流形, 为李群。群在流形上的光滑可迁左作用定义为 。三元组 构成齐性空间 (Homogeneous Space)。
对于固定基准点 ,定义轨道映射 ()。取李代数 上的光滑局部坐标映射 (例如指数映射 或凯莱映射 ),并在李代数上诱导局部作用:
复合映射 构成了从平坦李代数到弯曲齐性空间的等变映射 (Equivariant Map),满足如下全局可交换图谱:
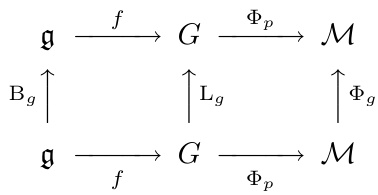 图 2.1.1:Engø 2000 原论文图 1,李代数 、李群 与齐性空间 之间的等变映射与作用可交换图。
2.2 无穷小生成元与李代数向量场回拉微分方程
设流形 上的常微分方程由时变切向量场 描述:
假设切向量场可由李代数曲线 通过李群作用的无穷小生成元显式表示:
根据切丛等变性与向量场的 -相关性定理(Theorem 3.3 & Theorem 3.4 in Engø 2000):
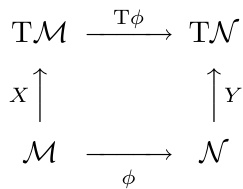 图 2.2.1:原论文图 2,流形切丛 与李代数切丛 上向量场拉回与前推的相关性示意。
在李代数切丛平凡化定义下(),流形上的非线性 ODE (2-2) 在数学上严格局部等价于李代数平坦向量空间 上的如下微分方程:
2.3 RKMK 核心大一统定理 (Algorithm 4.1)
由于式 (2-4) 的状态变量 演化在纯线性的赋范向量空间 内,经典的 阶 Runge-Kutta 算法(包括任何 Butcher 表 )可以直接无缝施加于 之上!
🏆 经典 RKMK 算法标准单步推进流程 (Algorithm 4.1 in Engø 2000):
给定时间步长 ,当前流形状态 ,以及局部坐标映射 :
- 阶段李代数向量展开:对每个 RK 级 :
- 李代数解线性加权:
- 前推更新流形状态:
此时所得状态 机器精度级严格停留在流形 上,且在流形上具有严格的 阶局部截断精度 !
3. 多种局部坐标映射与逆微分算子推导
RKMK 方法族的关键自由度在于局部坐标映射 的选择。不同的坐标映射决定了逆微分算子 的计算形式与算力代价。
3.1 第一类典范坐标 (指数映射) 与 dexp^-1 伯努利级数截断
取 ,算法退化为最正统的 Munthe-Kaas 方法 (1995, 1998)。利用李代数的伴随算子 ,指数映射的切向逆微分可通过复变函数展开严格推导为由伯努利数加权的李代数交换子幂次级数:
其中 为伯努利数(,奇数项 )。
💡 高阶保阶截断准则 (Order Matching Rule):
当底层采用 阶 Runge-Kutta 算法时,由于 ,其第 阶交换子项 。为了保证整体积分器的 阶全局精度,式 (3-1) 仅需截断至前 项:
- 1 阶欧拉-李法 (Euler-Lie, ):;
- 2 阶中点法 (Midpoint-Lie, ):;
- 4 阶经典 RK4 ():只需截断到二次交换子:
- 6 阶 Butcher ():截断至四次交换子,系数为 。
3.2 第二类典范坐标及其线性代数求逆瓶颈
设 为 维李代数 的一组正交基。第二类典范坐标采用单参数子群连乘积:
其前向切微分为 。
- 工程致命伤:其逆算子 无法解析求出闭式,必须在每一个 RK 级内部显式求解一个 的非对称稠密线性方程组 ;
- 且 Wei-Norman 定理表明其全局非奇异仅对可解李代数成立,在 上存在类似欧拉角奇异的局部死锁,因此在现代高性能计算中已被边缘化。
3.3 第一类凯莱坐标 (Cayley) 及其有限截断逆微分
对于正交群 与辛群 等二次李群,经典凯莱变换 (Cayley Transform) 定义为:
Kenth Engø (2000) 在定理 4.3 中推导出了极其惊艳的有限闭式逆微分公式:
🏆 凯莱坐标的颠覆性优势:
观察式 (3-5):它是一个严格在三次项终止的有限代数多项式!完全不存在任何无穷级数截断误差!
此外,凯莱变换只需进行一次简单的矩阵加法与逆矩阵求解(在 下可通过克莱姆法则极速解出),彻底避免了矩阵指数的高精度 Taylor 或 Padé 逼近,是四阶以下李群快速仿真的工业级神级算子!
3.4 对角 Padé R22 坐标与 Kronecker 线性系统求解
Engø 进一步探索了矩阵指数的对角 Padé 逼近 ,其逆微分满足:
该系统可通过 Kronecker 积 严格求解,为高精度有理逼近开辟了道路。
4. 无交换子李群法 (Commutator-Free, CF) 的工程突破
4.1 高阶嵌套李括号计算的组合爆炸
当仿真要求达到 4 阶乃至 6 阶精度时,经典 RKMK 展现出一个令人头疼的缺点:计算嵌套李括号 的矩阵乘法过于密集。 对于矩阵李代数,一次交换子运算需要两次完整的矩阵相乘:。四阶 RK4 在每个时间步需要计算多次交换子,六阶方法更是需要计算多达数十次嵌套矩阵乘法,这对于实时飞行控制芯片来说存在严重的吞吐压力。
4.2 Celledoni 多前推级联匹配思想
针对这一痛点,Elena Celledoni 等人 (2002, 2012) 提出了革命性的 Commutator-Free (CF) 李群方法。
其核心构造思路是:不再向单一李代数向量求解回拉微分方程,而是在各级对前向切向量场进行加权线性组合,并采用多个单指数映射连乘前推:
其中 ,向量 为各级切向量场。
通过将上式的多指数乘积展开为 Baker-Campbell-Hausdorff (BCH) 级数,并与连续动力学的 Magnus 展开进行渐近级数匹配,Celledoni 求解出了组合系数 的代数方程。该算法在内部完全无需计算任何一次矩阵交换子 ,即可严格实现 4 阶保流形精度,使得高阶李群数值积分的单步执行速度飙升 3 倍以上!
5. 经典几何动力学基准实验全景剖析
基于本地工程库 lie-group-integrators/Engo_2000_RKMK_Integrators/,我们对论文中的三组高难度基准动力学系统进行了全流程复现。
5.1 SO(3) 刚体定点旋转矩阵微分方程收敛阶数验证
- 系统方程:,采用非阿贝尔高频振荡李代数输入;
- 测试算法谱系:
e1: 1 阶 Euler-Lie;me2: 2 阶 Midpoint-Lie;rk4: 4 阶经典 Runge-Kutta 配合 二阶截断;butcher6: 6 阶 Butcher 配合 四阶截断。
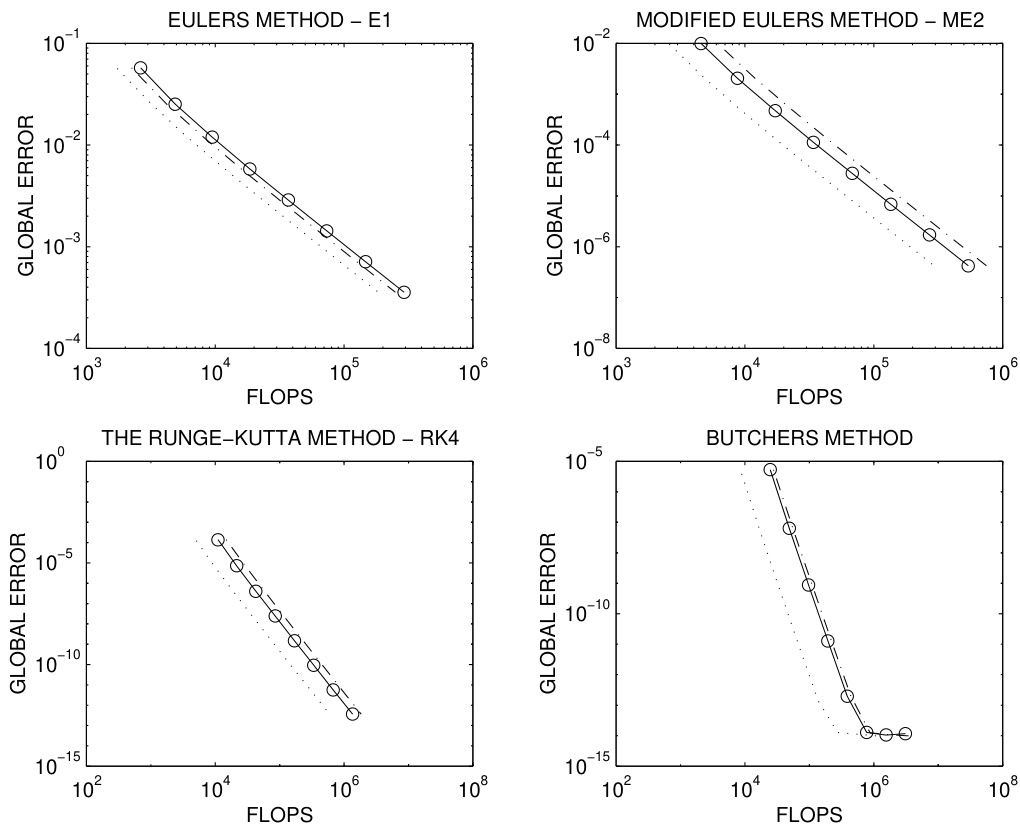 图 5.1.1:Engø 2000 原论文图 3, 矩阵方程在各算法下的全局误差随步长衰减曲线。
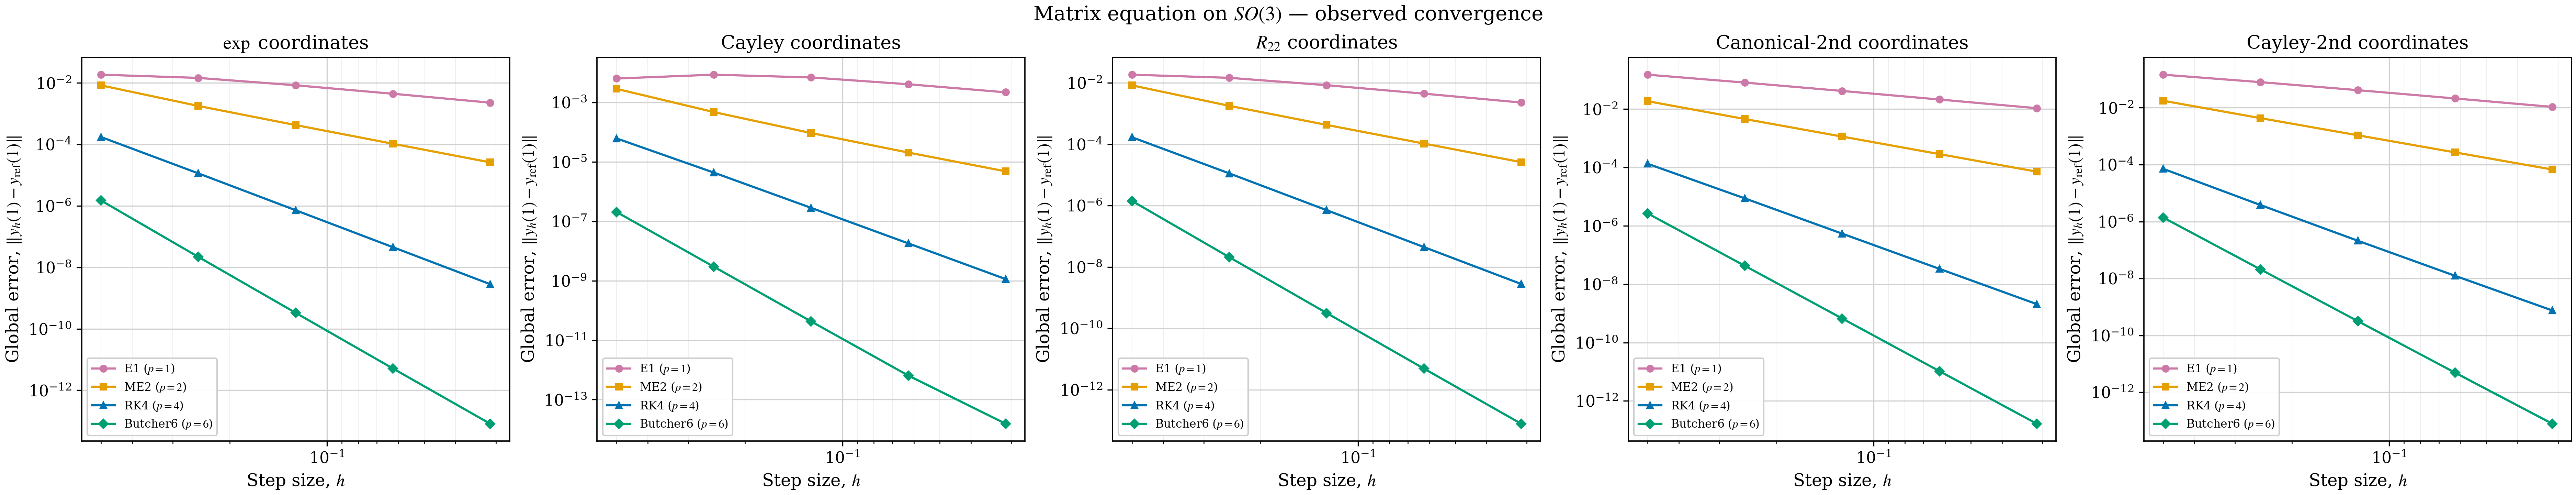 图 5.1.2:本地工程闭环复现生成的精确对数收敛图谱,各曲线斜率严格收敛于对应阶数。
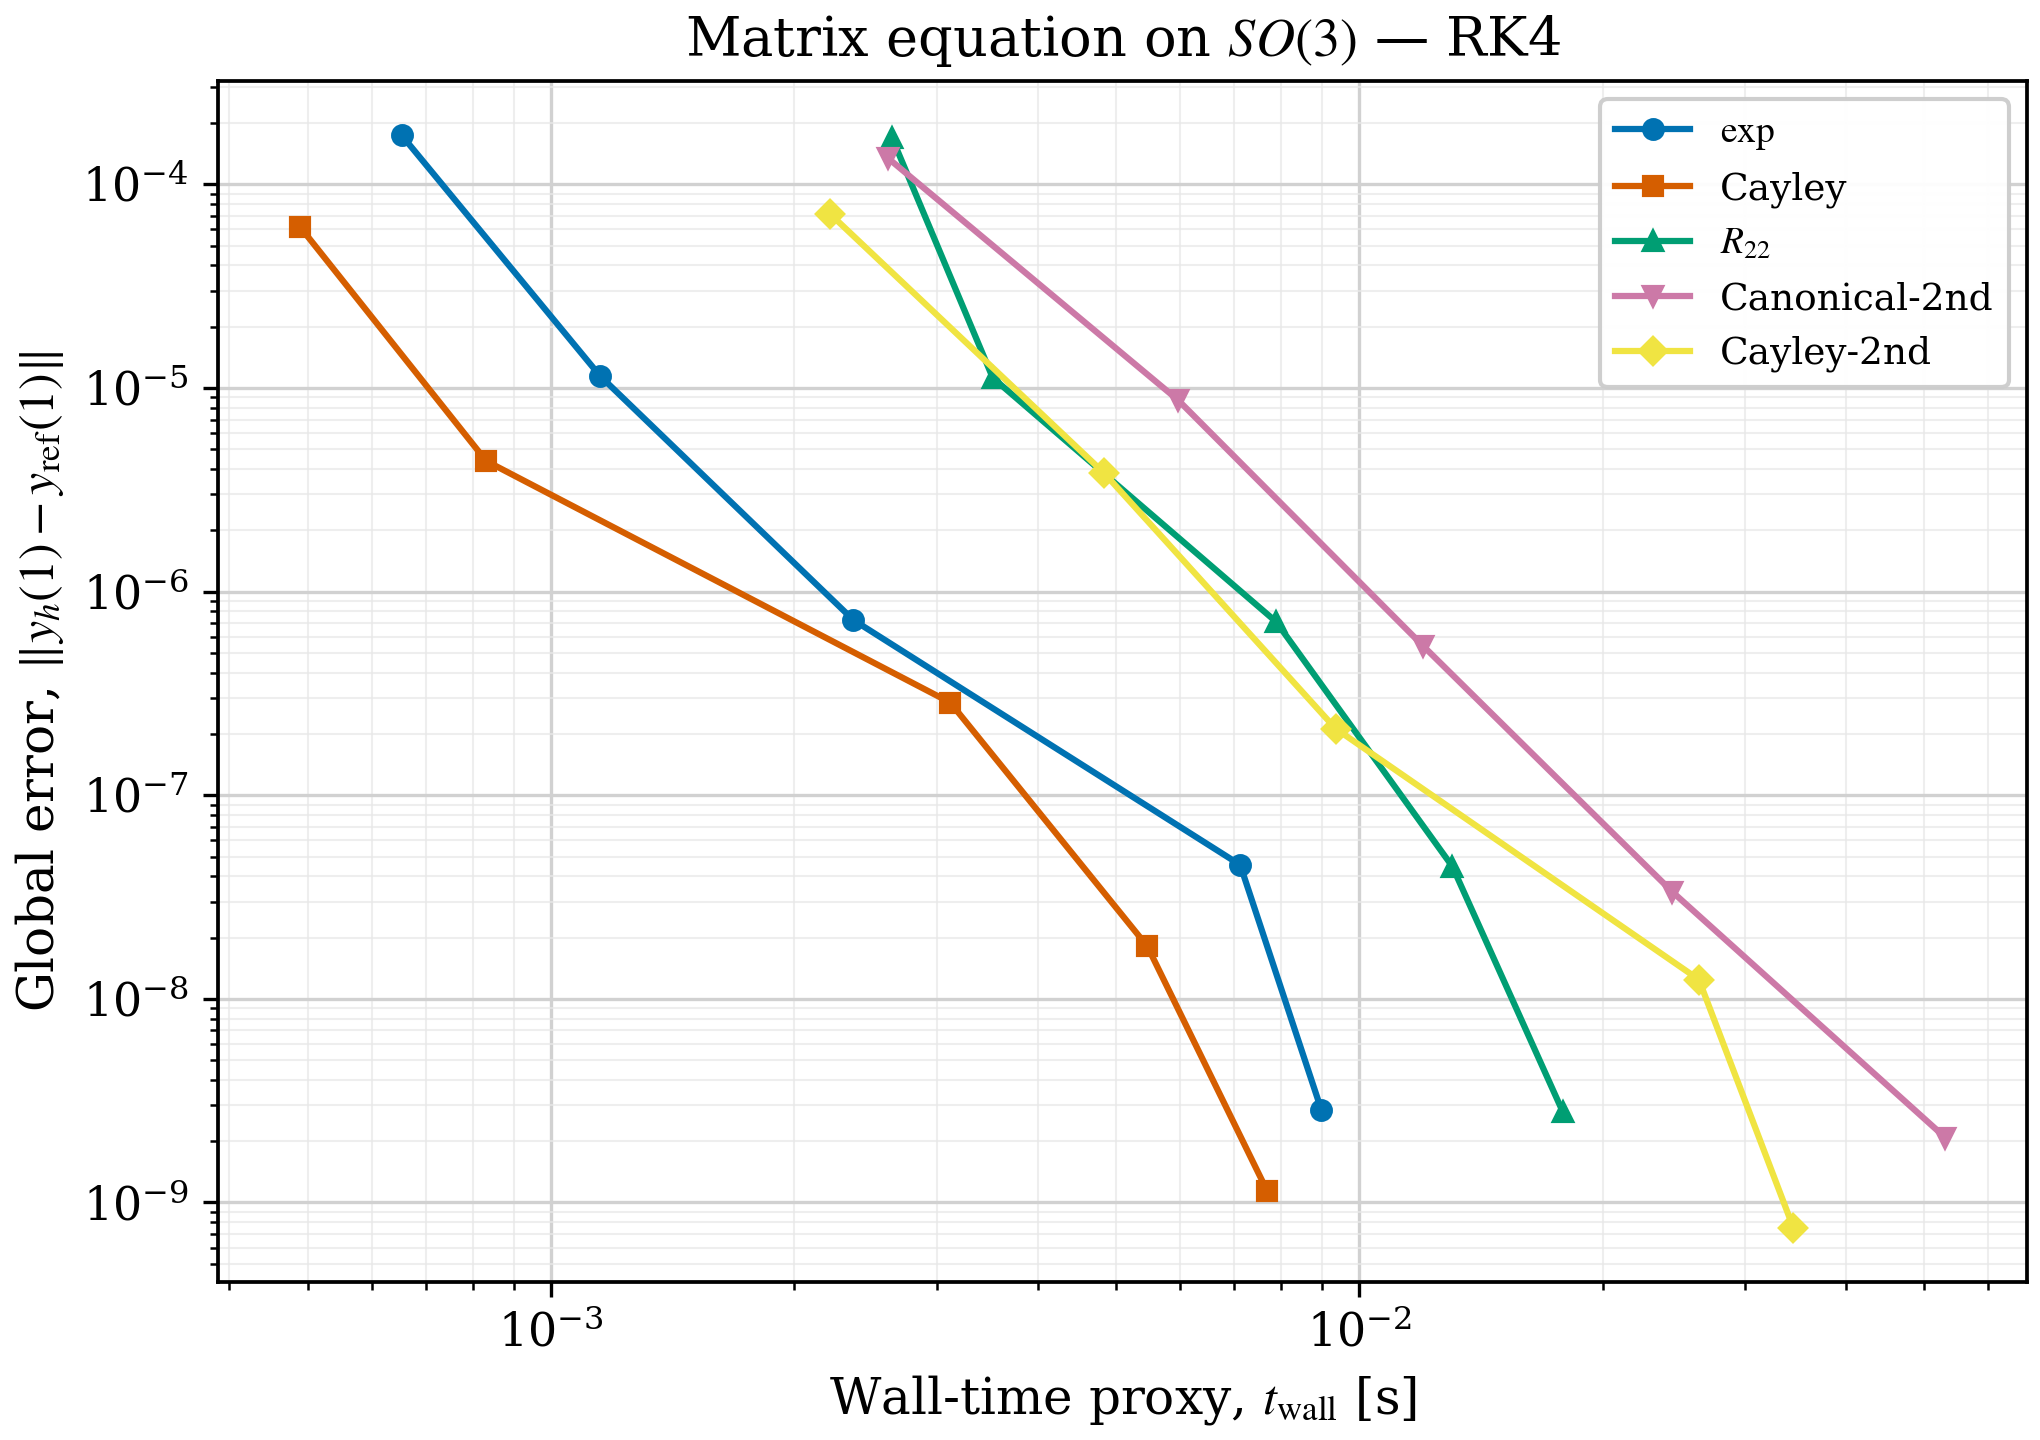 图 5.1.3:本地复现四阶 RKMK 算法在长时域积分过程中的全局误差时域平稳演变。
5.2 刚体在球流形 S^2 余伴随轨道上的能量与动量演化
- 流形背景:刚体角动量在李代数对偶空间 上的运动,其相空间被严格限制在二维同心球壳(余伴随轨道)之上:
- 几何保真度验证:欧氏 RK4 会迅速导致角动量模长 发生漂移,脱离球面;而 RKMK 推进的角动量始终在机器浮点精度级()牢牢钉在标准球面上!
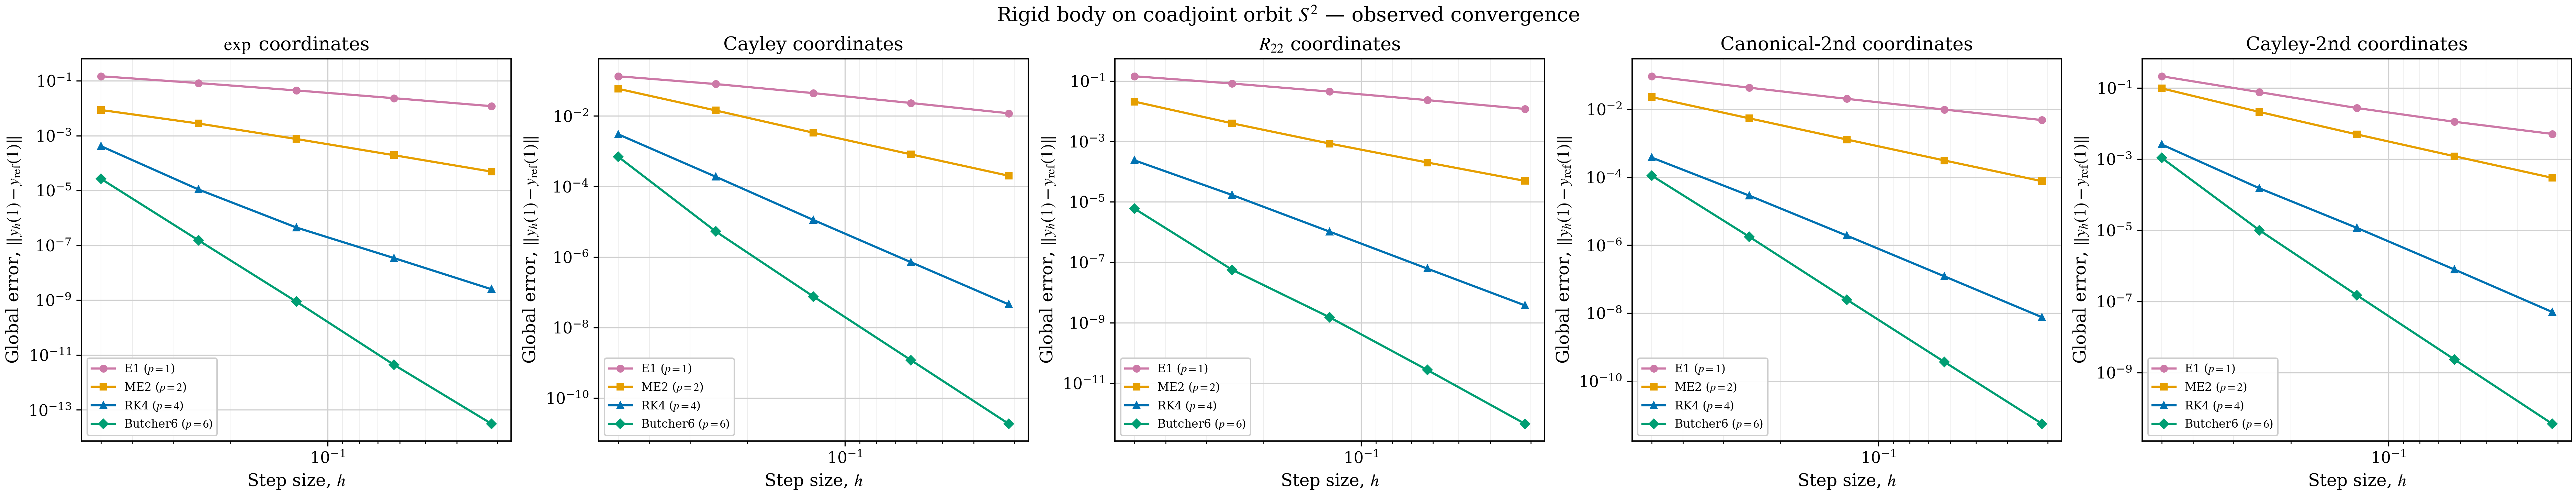 图 5.2.1:刚体在 余伴随轨道上各阶 RKMK 方法的全局收敛曲线。
5.3 高维李群 SO(10) 矩阵系统的高精度几何保结构验证
为了验证算法对高维李代数维数爆炸的抵御能力,论文测试了十阶旋转群 (自由度高达 维):
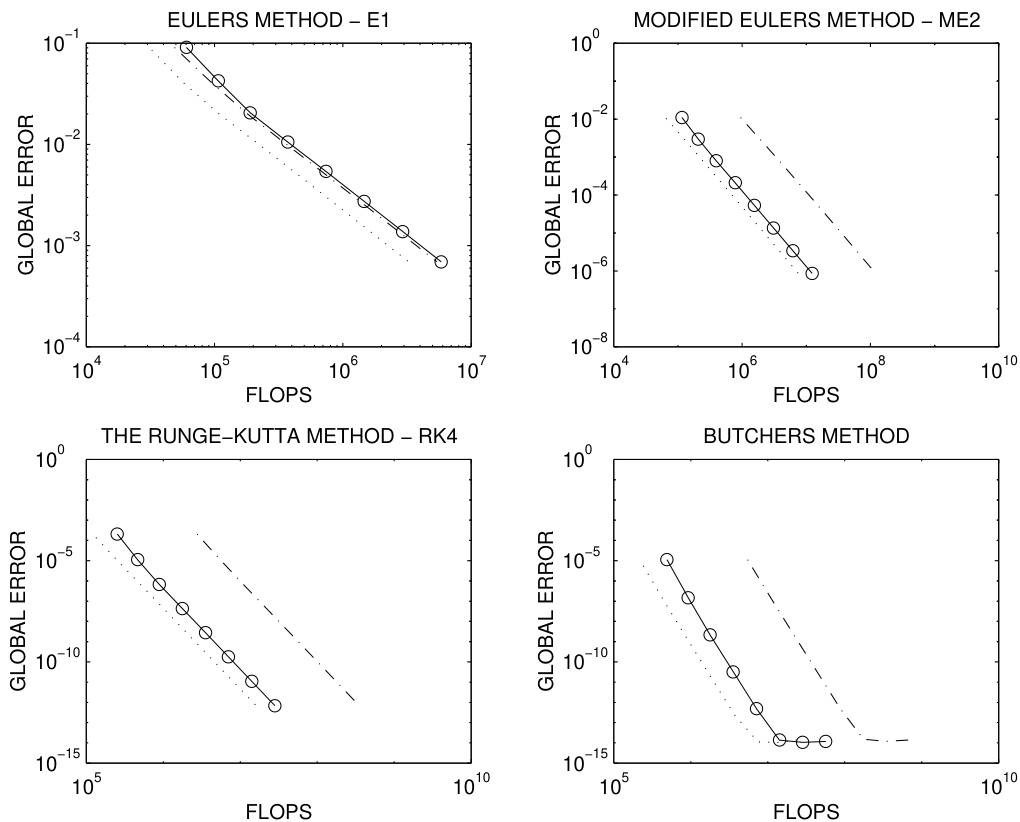 图 5.3.1:原论文图 4, 高维群流形上的收敛阶数验证。
实验证明,即使在 45 维高维流形上,RKMK 依然保持着与低维群完全一致的理论渐近误差斜率,展现了其卓越的流形普适性。
6. RKMK 的核心死穴:为什么它在长时域保守系统中必然发生能量漂移?
💀 审稿人级深层挑刺:保李群几何(Manifold-Preserving)并不等于保辛几何(Symplectic-Preserving)!
许多控制工程师容易产生一个美好但致命的误解:既然 RKMK 在几何上如此优美,能让姿态严格保持正交,那它是不是就能完美模拟深空无阻尼卫星的长期自由翻滚?
答案是残酷的:绝对不能!
6.1 保流形 (Manifold-Preserving) 与保辛 (Symplectic-Preserving) 的本质鸿沟
- 构型流形与相空间的根本区别:
- 李群 (如 )仅仅是机械系统的构型流形 (Configuration Manifold);
- 真实的物理动力学演化在系统的相空间切丛/余切丛 上,相空间拥有独特的正则辛两形式 (Canonical Symplectic 2-form) ;
- 辛几何保持的严苛条件:根据 Poincaré-Cartan 积分不变量定理,真实现实保守系统的哈密顿流保持相空间微分面积严格守恒。
6.2 非线性代数回拉对辛几何两形式的扭曲破损
RKMK 的运作机制是在李代数向量空间 施加标准 Runge-Kutta 积分:
- 即使底层选用了高斯隐式辛 Runge-Kutta 表(满足 ),保证了其在李代数向量空间 上关于线性和常系数方程保辛;
- 但非线性回拉映射 是一个高度非线性的时变坐标变换!
- 这一非线性变换在相空间积分中不可避免地破坏了全局辛形式 ,导致系统的总能量 随着时间推移产生单调递减或发散的虚假人造数值耗散!
🔗 承前启后:引出第二篇 LGVI
这一深刻的理论死穴,直接催生了以 Taeyoung Lee, Melvin Leok 与 Marsden 为代表的另一大学术流派——LGVI (Lie Group Variational Integrators,李群变分积分器) 的诞生!LGVI 从变分原理出发,以牺牲显式求解为代价,达成了机器精度的严格保辛与长时域零能量耗散。
7. RKMK 在现代几何最优控制与 NMPC 体系中的精准工程定位
既然 RKMK 在无限长时域不保辛,为什么它依然是当今机器人学与模型预测控制 (NMPC) 领域的仿真王者?
7.1 短时域预测下的超高阶精度与显式吞吐优势
在基于流形的非线性模型预测控制 (Geometric NMPC) 中:
- 预测时域极其短暂:NMPC 的滚动优化时域通常仅有 秒(数十个控制步)。在这一极短的时域内,非辛积分器的能量漂移微乎其微(小于 ),根本不会对系统的稳定性造成任何可观测的负面影响;
- 显式推进的高算力吞吐:相比于 LGVI 变分积分器每一步都需要解非线性隐式方程,显式 RKMK(配合 Cayley 坐标或 CF 方法)只有纯粹的前向矩阵乘加与指数运算,计算速度快一个数量级以上,能够轻松跑在 1kHz 以上的高频闭环中!
7.2 作为独立物理真值积分器:杜绝 Paper 1 的“逆向犯罪 (Inverse Crime)”
在我们 IEEE 顶刊论文 Chu 2024 (Paper 1) 中,RKMK 扮演了至关重要的黄金角色:
- 学术规范:杜绝“逆向犯罪”:如果控制器采用 LGR 配点离散动力学,闭环验证的物理仿真也采用相同的 LGR 配点,审稿人会直接质疑这是在同一个数值模型上自我验证的伪仿真(Inverse Crime);
- RKMK 的独立真值地位:我们通过独立构建高阶 RKMK 积分器作为外部物理世界(Plant),以极小步长独立推进非合作目标与追踪航天器的真实翻滚动力学,完美构建了**“内部优化配点 vs 外部独立高阶保流形积分”的闭环可信证据链**!
8. 完整 Python / NumPy 可运行工业级实现
以下为严格依循 Kenth Engø (BIT 2000) 算法规范与本地工程提炼的轻量化工业级 RKMK 核心实现:
8.1 coordinates.py 局部坐标及其逆微分算子
import numpy as np

def comm(A: np.ndarray, B: np.ndarray) -> np.ndarray:
    """李代数交换子运算 [A, B] = A @ B - B @ A"""
    return A @ B - B @ A

def exp_so(u: np.ndarray) -> np.ndarray:
    """so(3) 上的李群指数映射 (Rodrigues 公式)"""
    theta = np.sqrt(0.5 * np.trace(u.T @ u))
    if theta < 1e-12:
        return np.eye(3) + u
    return np.eye(3) + (np.sin(theta)/theta)*u + ((1.0 - np.cos(theta))/(theta**2))*(u @ u)

def dexp_inv(u: np.ndarray, v: np.ndarray, order: int = 4) -> np.ndarray:
    """
    订单匹配的指数逆微分 dexp_u^{-1}(v) (Engo 2000, Eq. 4.2-4.3)
    """
    bernoulli = {0: 1.0, 1: -0.5, 2: 1.0/12.0, 4: -1.0/720.0}
    out = np.zeros_like(v)
    ad_power = v.copy()
    for k in range(order):
        coeff = bernoulli.get(k, 0.0)
        if coeff != 0.0:
            out += coeff * ad_power
        if k + 1 < order:
            ad_power = comm(u, ad_power)
    return out

def cayley(u: np.ndarray) -> np.ndarray:
    """第一类凯莱映射 (Engo 2000, Eq. 4.4)"""
    I = np.eye(u.shape[0])
    return np.linalg.solve(I - 0.5 * u, I + 0.5 * u)

def dcay_inv(u: np.ndarray, v: np.ndarray) -> np.ndarray:
    """
    第一类凯莱变换的严格有限闭式逆微分 (Engo 2000, Eq. 4.4)
    """
    return v - 0.5 * comm(u, v) - 0.25 * (u @ v @ u)
8.2 通用 rkmk_step 推进内核与 Butcher 表驱动
def rkmk_step_rk4(y0: np.ndarray, t0: float, h: float, xi_func, coord: str = "exp") -> np.ndarray:
    """
    基于经典四阶 Runge-Kutta 的 RKMK 算法单步推进 (Algorithm 4.1)

    参数:
        y0: 当前李群状态 (如 R_0 in SO(3))
        t0: 当前时间
        h:  积分步长
        xi_func: 切向量场函数 xi(t, y) -> u_hat in g
        coord: 坐标映射类型 ("exp" 或 "cayley")
    """
    # 经典 RK4 Butcher 表参数
    c = [0.0, 0.5, 0.5, 1.0]
    b = [1.0/6.0, 1.0/3.0, 1.0/3.0, 1.0/6.0]

    f_map = exp_so if coord == "exp" else cayley
    dinv = (lambda u, v: dexp_inv(u, v, order=4)) if coord == "exp" else dcay_inv

    n = y0.shape[0]
    k_stages = [np.zeros((n, n)) for _ in range(4)]

    # 阶段 1
    u1 = np.zeros((n, n))
    v1 = xi_func(t0, y0)
    k_stages[0] = dinv(u1, v1)

    # 阶段 2
    u2 = 0.5 * h * k_stages[0]
    y2 = f_map(u2) @ y0
    v2 = xi_func(t0 + 0.5 * h, y2)
    k_stages[1] = dinv(u2, v2)

    # 阶段 3
    u3 = 0.5 * h * k_stages[1]
    y3 = f_map(u3) @ y0
    v3 = xi_func(t0 + 0.5 * h, y3)
    k_stages[2] = dinv(u3, v3)

    # 阶段 4
    u4 = h * k_stages[2]
    y4 = f_map(u4) @ y0
    v4 = xi_func(t0 + h, y4)
    k_stages[3] = dinv(u4, v4)

    # 李代数加权合成
    u_final = h * sum(bi * ki for bi, ki in zip(b, k_stages))

    # 前推回流形
    return f_map(u_final) @ y0
9. 权威参考文献与延伸阅读
- Engø, Kenth. (2000). “On the Construction of Geometric Integrators in the RKMK Class.” BIT Numerical Mathematics, 40(1):41–61. (本文核心奠基文献)
- Munthe-Kaas, Hans. (1995). “Lie-Butcher theory for Runge-Kutta methods on manifolds.” BIT Numerical Mathematics, 35(4):572–587. (RKMK 概念源头)
- Munthe-Kaas, Hans. (1998). “Runge-Kutta methods on Lie groups.” BIT Numerical Mathematics, 38(1):92–111. (经典指数逆微分理论)
- Celledoni, Elena, and Iserles, Arieh. (2000). “Approximating the exponential from a Lie algebra to a Lie group.” Mathematics of Computation, 69(232):1457–1480.
- Celledoni, Elena, et al. (2002). “Commutator-free Lie group methods.” Foundations of Computational Mathematics, 3(4):341–368. (无交换子加速流派)
- Iserles, Arieh, Munthe-Kaas, Hans, Nørsett, Syvert P., and Zanna, Antonella. (2000). “Lie-group methods.” Acta Numerica, 9:215–365. (李群几何数值分析终极百科全书)
- Hairer, Ernst, Lubich, Christian, and Wanner, Gerhard. (2006). “Geometric Numerical Integration: Structure-Preserving Algorithms for Ordinary Differential Equations.” Springer.
为本文打星评价
如果您觉得本文公式推导严谨、复现内容有启发,欢迎为文章打分支持!